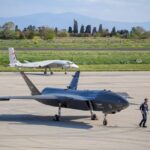
Dès le 1er octobre 2026la Russie rejettera les plans de vol de drones civils de plus de 250 grammes lorsque la connexion de l’appareil à ERA-GLONASS ou le compte personnel actif de son responsable ne sera pas confirmé. L’identification à distance devient ainsi une condition administrative pour déposer un plan de vol.
Sans compte actif, le plan de vol est rejeté
Le ministère russe des Transports a annoncé que les plans transmis à la Corporation d’État chargée de l’organisation du trafic aérien seront refusés en l’absence de confirmation d’un compte personnel actif dans ERA-GLONASS. Cette échéance intervient après sept mois d’adaptation, alors que l’obligation d’équiper les drones d’un système d’identification à distance s’applique depuis le 1er mars 2026.
Pour un opérateur civil, la procédure repose sur trois vérifications :
- équiper le drone de plus de 250 grammes avec un dispositif d’identification à distance;
- enregistrer le propriétaire ou l’exploitant dans ERA-GLONASS;
- vérifier que les informations du drone et de son responsable apparaissent correctement dans la plateforme avant de déposer le plan de vol.
Cette exigence ne vaut pas autorisation automatique de voler. Elle crée un filtre préalable : sans identité enregistrée et sans transmission confirmée, le plan ne franchit pas l’étape administrative prévue par le ministère.
Les données transmises à ERA-GLONASS

Le ministère indique que la plateforme reçoit les données de plusieurs familles de dispositifs : trackers cellulaires, équipements satellitaires, systèmes hybrides et appareils de type ADS-B. Elle associe ensuite le vol à un identifiant, à un propriétaire ou à un exploitant et à une trajectoire.
Les informations annoncées comprennent notamment la position, l’altitude, la route, la vitesse, l’heure du déplacement, la catégorie de l’aéronef et l’identifiant attribué au drone. Ces données peuvent être transmises aux organismes de supervision et aux autorités habilitées pour suivre les vols et contrôler l’utilisation de l’espace aérien.
Dans ce dispositif, ERA-GLONASS désigne une plateforme publique de collecte, d’identification et de suivi. L’obligation porte sur la transmission des données vers cette infrastructure, pas sur le remplacement du système de navigation utilisé par le drone.
Une base encore peu utilisée au regard de l’ambition affichée
Le ministère russe des Transports indique que 1 205 drones sont enregistrés dans la plateforme et que 1 027 utilisateurs y sont connectés. Le même bilan mentionne 752 personnes morales, dont 50 opérateurs professionnels, ainsi que 278 particuliers.
Ces chiffres présentent une incohérence arithmétique : 752 organisations et 278 particuliers totalisent 1 030 utilisateurs, et non 1 027. Le communiqué ne précise pas l’origine de l’écart. Ces données doivent donc être lues comme les volumes communiqués par l’administration, sans les présenter comme une statistique parfaitement réconciliée.
Le gouvernement associe la plateforme à des usages comme l’agriculture, la surveillance des infrastructures, la gestion forestière, la logistique aérienne et la photographie aérienne. Le nombre d’appareils déjà inscrits, 1 205, reste toutefois inférieur à cette ambition d’usage à grande échelle.
Le suivi ne prouve pas une capacité d’arrêt à distance
Dans sa communication du 1er mars, le ministère a évoqué la protection contre les attaques informatiques et un système d’alerte d’urgence pouvant inclure l’arrêt forcé d’un drone. Cette formulation ne démontre pas qu’une telle fonction est déjà opérationnelle pour tous les appareils connectés.
La distinction est importante pour les opérateurs. Le fait qu’un drone transmette son identité, sa position et sa trajectoire ne suffit pas à établir qu’il peut recevoir une instruction d’atterrissage ou d’arrêt. Cette capacité doit être démontrée séparément pour les équipements concernés.
Une plateforme intégrée à une politique plus large

La mesure s’inscrit dans une conception gouvernementale adoptée en 2021 pour intégrer les aéronefs sans pilote et les aéronefs pilotés dans un espace aérien commun. Le texte associe cette intégration à l’évolution du droit, aux technologies de gestion des vols, à l’infrastructure aéronautique et à la préparation du personnel.
ERA-GLONASS couvre donc une partie précise du dispositif : identifier un appareil, le rattacher à un responsable et transmettre des données de suivi aux organismes autorisés. La plateforme ne remplace ni les règles de circulation aérienne ni l’évaluation nécessaire avant chaque usage. Le suivi administratif et l’autorisation effective d’un vol restent deux étapes distinctes.
Les vérifications à effectuer avant le 1er octobre
Les opérateurs qui souhaitent continuer à déposer des plans de vol devront vérifier quatre points :
- le drone dépasse-t-il le seuil de 250 grammes fixé par la réglementation annoncée?
- un équipement d’identification à distance compatible est-il installé?
- le propriétaire ou l’exploitant dispose-t-il d’un compte actif dans ERA-GLONASS?
- les données du drone, de son responsable et de sa trajectoire apparaissent-elles correctement dans la plateforme?
À partir du 1er octobre 2026, l’absence de confirmation active entraînera le rejet du plan de vol. Le changement immédiat est donc administratif et traçable. Une éventuelle capacité d’interruption à distance ne peut pas être déduite de la seule obligation de suivi.
Sources et références scientifiques
- Rahim Amir. Russia cracking down on drone usage as it makes ERA-GLONASS navigation tech mandatory, GPS rival can monitor up to 1 million drones on land, water, and in the air in real time. 2026.
- SiamHSFT: A Siamese Network-Based Tracker with Hierarchical Sparse Fusion and Transformer for UAV Tracking – PMC. Sensors (Basel, Switzerland). DOI: 10.3390/s23218666 · PMID: 37960366.
- 1.Held D., Thrun S., Savarese S. Learning to track at 100 fps with deep regression networks; Proceedings of the European Conference Computer Vision (ECCV); Amsterdam, The Netherlands. 8-16 October 2016; pp. 749-765. [Google Scholar].
- 2.Tao R., Gavves E., Smeulders A.W.M. Siamese instance search for tracking; Proceedings of the IEEE Conference on Computer Vision and Pattern Recognition; Las Vegas, NV, USA. 27-30 June 2016; pp. 1420-1429. [Google Scholar].
- rtinetto L., Valmadre J., Henriques J.F., Vedaldi A., Torr P.H. Fully-convolutional siamese networks for object tracking; Proceedings of the European Conference on Computer Vision (ECCV); Amsterdam, The Netherlands. 8-16 October 2016; pp. 850-865. [Google Scholar].
- 4.Li B., Yan J., Wu W., Zhu Z., Hu X. High performance visual tracking with siamese region proposal network; Proceedings of the IEEE Conference on Computer Vision and Pattern Recognition; Salt Lake City, UT, USA. 18-22 June 2018; pp. 8971-8980. [Google Scholar].
- 5.Li B., Wu W., Wang Q., Zhang F., Xing J., Yan J. Siamrpn++: Evolution of siamese visual tracking with very deep networks; Proceedings of the IEEE Conference on Computer Vision and Pattern Recognition; Long Beach, CA, USA. 16-20 June 2019; pp. 4282-4291. [Google Scholar].
- 6.Krizhevsky A., Sutskever I., Hinton G.E. Imagenet classification with deep convolutional neural networks; Proceedings of the Advances in Neural Information Processing Systems; Lake Tahoe, NV, USA. 3-8 December 2012; [Google Scholar].
- 7.He K., Zhang X., Ren S., Sun J. Deep residual learning for image recognition; Proceedings of the IEEE Conference on Computer Vision and Pattern Recognition; Las Vegas, NV, USA. 27-30 June 2016; pp. 770-778. [Google Scholar].
- en X., Yan B., Zhu J., Wang D., Yang X., Lu H. Transformer tracking; Proceedings of the IEEE/CVF Conference on Computer Vision and Pattern Recognition; Virtual. 19-25 June 2021; pp. 8126-8135. [Google Scholar].
- 9.An Z., Wang X., Li B., Fu J. Learning Spatial Regularization Correlation Filters with the Hilbert-Schmidt Independence Criterion in RKHS for UAV Tracking. IEEE Trans. Instrum. Meas. 2023;72:5011612. doi: 10.1109/TIM.2023.3265106. [DOI] [Google Scholar]. doi:10.1109/TIM.2023.3265106.
- 10.Fu C., Cao Z., Li Y., Ye J., Feng C. Siamese anchor proposal network for high-speed aerial tracking; Proceedings of the 2021 IEEE International Conference on Robotics and Automation (ICRA), Hybrid; Xi’an China. 30 May-5 June 2021; pp. 510-516. [Google Scholar].
- 11.Xing D., Evangeliou N., Tsoukalas A., Tzes A. Siamese transformer pyramid networks for real-time UAV tracking; Proceedings of the IEEE/CVF Winter Conference on Applications of Computer Vision; Waikoloa, HI, USA. 4-8 January 2022; pp. 2139-2148. [Google Scholar].
- 12.Hu X., Liu H., Hui Y., Wu X., Zhao J. Transformer feature enhancement network with template update for object tracking. Sensors. 2022;22:5219. doi: 10.3390/s22145219. [DOI] [PMC free article] [PubMed] [Google Scholar]. doi:10.3390/s22145219.
- Graph neural network-tracker: a graph neural network-based multi-sensor fusion framework for robust unmanned aerial vehicle tracking – PMC. Visual computing for industry, biomedicine, and art. DOI: 10.1186/s42492-025-00200-2 · PMID: 40668492.
- 1.Zhang MJ, Liang HW, Zhou PF (2023) UGV-UAV cooperative 3D multi-object tracking based on multi-source data fusion. In: Proceedings of the 2023 IEEE international conference on unmanned systems, IEEE, Hefei, 13-15 October 2023. 10.1109/ICUS58632.2023.10318231. doi:10.1109/ICUS58632.2023.10318231.
- 2.Sakellariou N, Lalas A, Votis K, Tzovaras D (2024) Multi-sensor fusion for UAV classification based on feature maps of image and radar data. arXiv preprint arXiv: 2410.16089.
- 3.Dai B, He YQ, Yang LY, Su Y, Yue YF, Xu WL (2020) SIMSF: a scale insensitive multi-sensor fusion framework for unmanned aerial vehicles based on graph optimization. IEEE Access 8:118273-118284. 10.1109/ACCESS.2020.3000555 [Google Scholar]. doi:10.1109/ACCESS.2020.3000555.
- 4.Xu CG, Li R, Shi YJ, Zhou C (2023) Multi-sensor fusion framework based on GPS state detection. In: Proceedings of the 2nd conference on fully actuated system theory and applications, IEEE, Qingdao, 14-16 July 2023. 10.1109/CFASTA57821.2023.10243321. doi:10.1109/CFASTA57821.2023.10243321.
- 5.Zhang SH, Yao YJ, Jiang F, Mo JH, Wu ZQ, Liang JL (2024) Fault prediction of unmanned aerial vehicles based on entropy weight fusion and temporal graph convolutional network with non-Euclidian structure. Meas Sci Technol 35(5):055105. 10.1088/1361-6501/ad24b6 [Google Scholar]. doi:10.1088/1361-6501/ad24b6.
- 6.Cui C, Chen L, Sun YZ, Fu C (2022) UAV power line inspection based on multi-sensor fusion. In: Proceedings of the international conference on artificial intelligence and intelligent information processing (AIIIP 2022), SPIE, Qingdao, 30 November 2022. 10.1117/12.2660259. doi:10.1117/12.2660259.
- 7.Lusardi C, Taufique AMN, Savakis A (2021) Robust multi-object tracking using re-identification features and graph convolutional networks. In: Proceedings of the IEEE/CVF international conference on computer vision, IEEE, Montreal, 11-17 October 2021. 10.1109/ICCVW54120.2021.00433. doi:10.1109/ICCVW54120.2021.00433.
- Albuquerque PK, Ferrari JF, Hieb M, Costa P, Sherry L, Raz A (2023) Multi-sensor placement and information fusion analysis to enable beyond visual line of sight operations for small uncrewed aerial vehicles. In: Proceedings of the 2023 IEEE/AIAA 42nd digital avionics systems conference, IEEE, Barcelona, 1-5 October 2023. 10.1109/DASC58513.2023.10311249. doi:10.1109/DASC58513.2023.10311249.
- 9.Yao SL, Guan RW, Huang XY, Li ZX, Sha XY, Yue Y et al (2024) Radar-camera fusion for object detection and semantic segmentation in autonomous driving: a comprehensive review. IEEE Trans Intell Veh 9(1):2094-2128. 10.1109/TIV.2023.3307157 [Google Scholar]. doi:10.1109/TIV.2023.3307157.
- 10.Dai J, Liu SL, Hao XY, Ren ZB, Yang X (2022) UAV localization algorithm based on factor graph optimization in complex scenes. Sensors 22(15):5862. 10.3390/s22155862 [DOI] [PMC free article] [PubMed] [Google Scholar]. doi:10.3390/s22155862.
- 11.Wen JY, Wang DW, Fang J, Li YQ, Xu ZJ (2024) Multi-object tracking for unmanned aerial vehicles based on multi-frame feature fusion. In: Proceedings of the 2024 IEEE international conference on acoustics, speech and signal processing, IEEE, Seoul, 14-19 April 2024. 10.1109/ICASSP48485.2024.10447050. doi:10.1109/ICASSP48485.2024.10447050.
- 12.Ahmad MW, Akram MU, Mohsan MM, Saghar K, Ahmad R, Butt WH (2024) Transformer-based sensor failure prediction and classification framework for UAVs. Expert Syst Appl 248:123415. 10.1016/wa.2024.123415 [Google Scholar]. doi:10.1016/j.eswa.2024.123415.
- Cognitive Radio-Based Ionospheric Scintillation Detection: A Low-Cost Framework for GNSS Detection and Monitoring in Equatorial Regions – PMC. Sensors (Basel, Switzerland). DOI: 10.3390/s26061765 · PMID: 41901935.
- 1.Daniel A., Tilahun G., Teshager A. Effect of Ionosphere on Radio Wave Propagation. Int. J. Res. 2016;3:65-74. [Google Scholar].
- 2.Balan N., Liu L.B., Le H.J. A brief review of equatorial ionization anomaly and ionospheric irregularities. Earth Planet. Phys. 2018;2:257-275. doi: 10.26464/epp2018025. [DOI] [Google Scholar]. doi:10.26464/epp2018025.
- 3.Lilensten J., Bornarel J. Space Weather, Environment and Societies. Spring; Berlin/Heidelberg, Germany: 2005. [Google Scholar].
- maeili-Karnawah A., Fallah R., Khorashadizadeh S.M., Niknam A.R. Propagation characteristics analysis of high-frequency radio waves in the lower ionosphere layers. Heliyon. 2024;10:e40963. doi: 10.1016/j.heliyon.2024.e40963. [DOI] [PMC free article] [PubMed] [Google Scholar]. doi:10.1016/j.heliyon.2024.e40963.
- 5.Al Hashimi N.S.S., Ali A.M., Bahari S.A., Abdullah M. Ionospheric scintillation and solar activity relation in East Malaysia during solar maximum 2014. Adv. Space Res. 2024;73:3504-3514. doi: 10.1016/j.asr.2023.10.003. [DOI] [Google Scholar]. doi:10.1016/j.asr.2023.10.003.
- 6.Cesaroni C., Pezzopane M., Zuccheretti E., Pica E., Spogli L., Okoh D., Pignalberi A., Olwendo J., Alfonsi L., Marcocci C., et al. Establishing the first ionospheric observatory in Kenya: Early results from the NORISK project. Adv. Space Res. 2025;75:4698-4713. doi: 10.1016/j.asr.2025.01.051. [DOI] [Google Scholar]. doi:10.1016/j.asr.2025.01.051.
- 7.Olwendo O.J., Baluku T., Baki P., Cilliers P.J., Mito C., Doherty P. Low latitude ionospheric scintillation and zonal irregularity drifts observed with GPS-SCINDA system and closely spaced VHF receivers in Kenya. Adv. Space Res. 2013;51:1715-1726. doi: 10.1016/j.asr.2012.12.017. [DOI] [Google Scholar]. doi:10.1016/j.asr.2012.12.017.
- 8.Pica E., Spogli L., Cesaroni C., Alfonsi L., Haralambous H., Vallianatos F., De Franceschi G., Romano V., Marcocci C. Assessing the ionospheric scintillations occurrence on L-band in the southern Mediterranean sector. Adv. Space Res. 2025;75:837-855. doi: 10.1016/j.asr.2024.10.032. [DOI] [Google Scholar]. doi:10.1016/j.asr.2024.10.032.
- 9.Madhanakumar M., Spicher A., Vierinen J., Oksavik K. On the strength of E and F region irregularities for GNSS scintillation in the dayside polar ionosphere. J. Atmos. Sol. Terr. Phys. 2024;256:106197. doi: 10.1016/j.jastp.2024.106197. [DOI] [Google Scholar]. doi:10.1016/j.jastp.2024.106197.
- 10.Sahithi K., Sridhar M., Kotamraju S.K., Kavya K.S., Sivavaraprasad G., Ratnam D., Deepthi C. Characteristics of ionospheric scintillation climatology over Indian low-latitude region during the 24th solar maximum period. Geod. Geodyn. 2019;10:110-117. doi: 10.1016/j.geog.2018.11.006. [DOI] [Google Scholar]. doi:10.1016/j.geog.2018.11.006.
- 11.Acharya R., Majumdar S. Statistical relation of scintillation index S4 with ionospheric irregularity index ROTI over Indian equatorial region. Adv. Space Res. 2019;64:1019-1033. doi: 10.1016/j.asr.2019.05.018. [DOI] [Google Scholar]. doi:10.1016/j.asr.2019.05.018.
- akraborty S., Datta A. On the low-latitude ionospheric irregularities under geomagnetically active and quiet conditions using NavIC observables: A spectral analysis approach. J. Atmos. Sol. Terr. Phys. 2024;265:106369. doi: 10.1016/j.jastp.2024.106369. [DOI] [Google Scholar]. doi:10.1016/j.jastp.2024.106369.
- С 1 октября подключение к «ЭРА-ГЛОНАСС» станет обязательным условием при подаче планов полетов беспилотников в Госкорпорацию по ОрВД | Министерство транспорта Российской Федерации.
- Подключение авиабеспилотников к «ЭРА-ГЛОНАСС» начнется с 1 марта | Министерство транспорта Российской Федерации.
- Распоряжение Правительства РФ от 05.10.2021 N 2806-р Об утверждении Концепции и плана реализации Концепции интеграции беспилотных воздушных судов в единое воздушное пространство РФ в части развития технологий (с изменениями и дополнениями) | ГАРАНТ.